DC Motor
ContinuousHet DCMotor-blok modelleert een elektromechanische gelijkstroommotor (DC-motor) installatie. Het legt de dynamische interactie vast tussen het elektrische ankercircuit (weerstand , inductantie en tegen-EMK ) en de mechanische rotorbalans (traagheid , viskeuze wrijving en lastkoppel ). Ontwikkeld voor zowel didactische verkenning als industriële simulatie, biedt het blok een geïntegreerde dynamica-keuzeschakelaar met drie modi:
- 1st Order (Alleen mechanisch): Verwaarloost de elektrische zelfinductie (), berekent de momentane algebraïsche ankerstroom en volgt een exacte exponentiële mechanische snelheidsrespons.
- 2nd Order (Snelheid & Stroom) [Standaard]: Volledige elektromechanische koppeling met zowel elektrische als mechanische tijdconstanten.
- 3rd Order (Positie, Snelheid & Stroom): Breidt het model uit met continue integratie van de rotorhoek () voor servopositionering en bewegingsbesturing.
Het blok beschikt over vier dedicated uitgangen voor hoeksnelheid (), ankerstroom (), elektromagnetisch motorkoppel () en hoekpositie (), met ingebouwde beveiliging tegen nuldelers bij grens- of foutieve parameters.
Video-uitleg
Wiskundig Model
De permanente-magneet gelijkstroommotor wordt beschreven door de spanningswet van Kirchhoff voor het anker en de rotatiedynamica van Newton-Euler voor de rotoras:
Elektrisch Ankercircuit
waarbij de tegen-elektromotorische kracht (tegen-EMK) recht evenredig is met de hoeksnelheid van de as:
Omgeschreven naar de afgeleide van de stroomtoestand:
Mechanische Rotorbalans
waarbij het elektromagnetische motorkoppel evenredig is met de ankerstroom:
Omgeschreven naar de hoekversnellingstoestand:
Rotorpositiedynamica
Reluctantie-Cogging Koppel & Harmonischen
Bij motoren met tand- en sleufstructuur in de stator wekt de wisselende magnetische reluctantie tussen permanente magneten en statortanden een hoekafhankelijk coggingkoppel (tandwiel- of rastkoppel) op:
waarbij de parameter coggingTorque is en coggingSlots. De effectieve asversnelling wordt:
Analytische Stationaire Oplossing
In stationaire toestand (, ) convergeert het motormodel exact naar:
In SI-eenheden zijn de koppelconstante en tegen-EMK-constante numeriek identiek (). Wanneer inductantie of wanneer dynamicsMode op firstOrder staat, verdwijnt de elektrische tijdconstante () en schakelt het algoritme naadloos over op de exacte mechanische exponentiële overgang.
Ingangen & Uitgangen
| Direction | ID | Label | Type | Status |
|---|---|---|---|---|
| → In | voltage |
Voltage (Va) | number | Optional |
| → In | loadTorque |
Load Torque (TL) | number | Optional |
| → In | p |
+ | number | Optional |
| → In | n |
- | number | Optional |
| → In | flange_a |
Shaft | number | Optional |
| → In | flange_b |
Case | number | Optional |
| → In | H |
H | number | Optional |
| ← Out | speed |
Speed (ω) | number | Output |
| ← Out | current |
Current (ia) | number | Output |
| ← Out | torque |
Torque (Te) | number | Output |
| ← Out | position |
Position (θ) | number | Output |
Parameters
| Parameters | Label | Type | Standaard | Beschrijving |
|---|---|---|---|---|
preset |
Motor Preset | select | custom |
Select a pre-calibrated physical motor model or configure custom parameters |
dynamicsMode |
Model Dynamics | select | secondOrder |
Select dynamical model order and complexity |
resistance |
Resistance (R) | number | 1 |
Armature winding resistance [Ω] |
inductance |
Inductance (L) | number | 0.5 |
Armature winding inductance [H] |
torqueConstant |
Torque Constant (Kt) | number | 0.1 |
Motor torque constant [N·m/A] |
backEmfConstant |
Back-EMF Constant (Ke) | number | 0.1 |
Back-EMF constant [V/(rad/s)] |
inertia |
Rotor Inertia (J) | number | 0.02 |
Rotor moment of inertia [kg·m²] |
damping |
Viscous Friction (b) | number | 0.05 |
Viscous damping coefficient [N·m·s/rad] |
brushDrop |
Brush Voltage Drop (Vbrush) | number | 0 |
Total contact voltage drop across carbon brushes [V]. Sets effective voltage to 0 when |Va| <= Vbrush. |
currentLimit |
Current Limit (Imax) | number | 0 |
Armature peak current limit [A]. Clamps armature current to ±Imax. 0 = unlimited. |
coulombFriction |
Coulomb Friction / Stiction (Tc) | number | 0 |
Breakaway Coulomb friction torque opposing motion [N·m]. Prevents rotation until net torque exceeds Tc. |
initialSpeed |
Initial Speed (ω0) | number | 0 |
Initial angular velocity at t=0 [rad/s] |
initialCurrent |
Initial Current (ia0) | number | 0 |
Initial armature current at t=0 [A] |
initialPosition |
Initial Position (θ0) | number | 0 |
Initial rotor position at t=0 [rad] |
coggingTorque |
Cogging Torque (Tcog) | number | 0 |
Peak reluctance cogging torque amplitude due to stator slotting [N·m]. 0 = neglected. |
coggingSlots |
Cogging Slots / Poles | number | 12 |
Number of cogging torque periods per mechanical revolution. |
Gebruiksvoorbeelden
Voorbeeld 1: Stapresponsie Snelheid en Lastverwerping
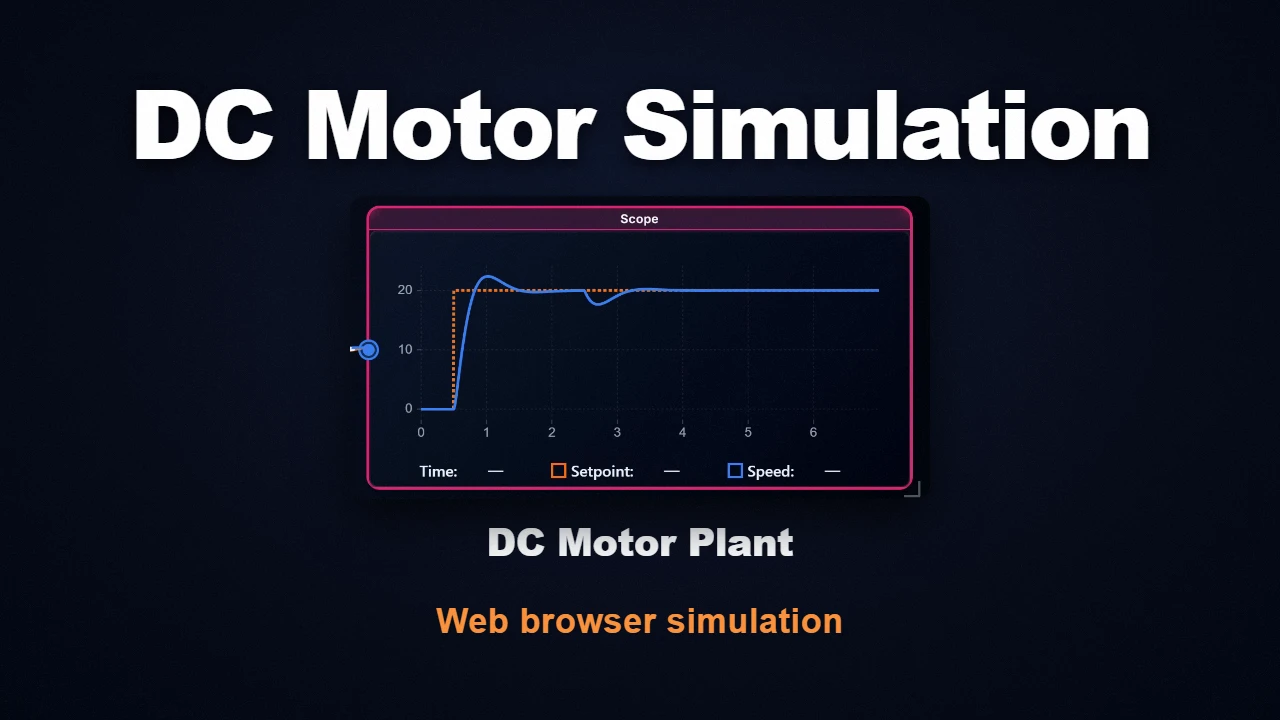
Simulatie van een 12V permanente-magneet motor gestart vanuit stilstand onbelast, gevolgd door een plotse asbelasting van bij . Met nominale parameters accelereert de motor soepel naar zijn nullast stationair toerental van () met een stationaire stroom van . Bij inschakeling van de last zakt het toerental naar terwijl de stroom toeneemt naar om het vereiste asvermogen te leveren.
Voorbeeld 2: Gesloten-Lus PID Positieregeling
Koppeling van het DCMotor-blok in thirdOrder-modus met een PIDController voor precieze hoekregeling. De positie-uitgang position () wordt vergeleken met een blokgolf-referentie (). Met PID-versterkingen bereikt de rotor binnen een kritisch gedempte instelling zonder overshoot.
Opmerkingen & Best Practices
- Numerieke Stabiliteit & Tijdstap: De standaardparameters resulteren in goed geconditioneerde tijdconstanten (, ), wat borg staat voor stabiele 4e-orde Runge-Kutta integratie bij de standaard tijdstap .
- Algebraïsche 1e-Orde Terugval: Bij schakelt het blok numerieke deling door uit en berekent het direct de momentane evenwichtsstroom , waarmee numerieke stijfheid vermeden wordt.
- Flexibele Poortaansluiting: De
loadTorque-ingang blijft standaard nul indien niet verbonden, wat snelle experimenten met enkel spanningssturing mogelijk maakt.
Veelgestelde Vragen van Ingenieurs (FAQ)
Q: Why does my DC Motor simulation oscillate or become unstable with very small inductance L?
When the electrical time constant is significantly smaller than the simulation step size (), the differential equation for armature current becomes numerically stiff. If you wish to neglect inductance without changing the simulation step size, select 1st Order in the dynamicsMode dropdown or set . The block will automatically switch to an exact algebraic calculation of armature current , guaranteeing numerical stability.
Gerelateerde Componenten
- PIDController/docs.nl.md" class="bw-link">PIDController
- SecondOrderSystem/docs.nl.md" class="bw-link">SecondOrderSystem
- StateSpace/docs.nl.md" class="bw-link">StateSpace
- TransferFunction/docs.nl.md" class="bw-link">TransferFunction