PID Controller
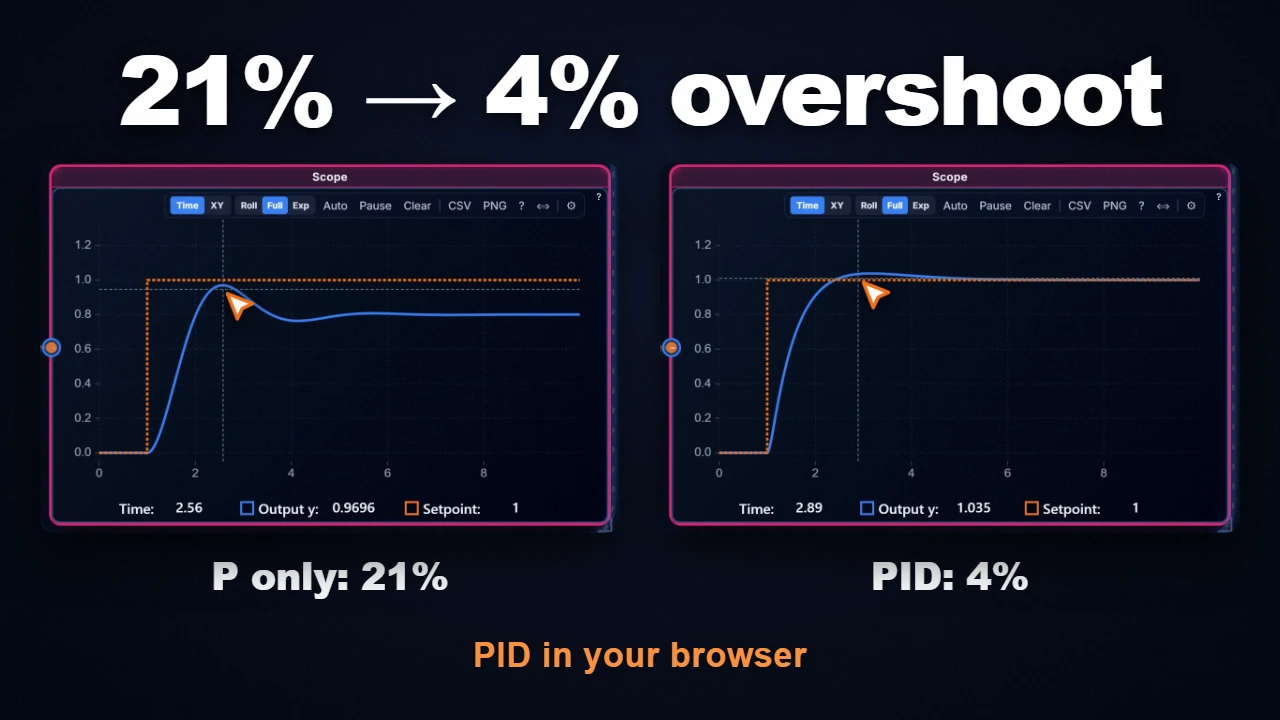
ContinuousHet PID Controller-blok implementeert een standaard Proportioneel-Integraal-Differentieel regelaar voor gesloten terugkoppelingssystemen (feedback control). Het combineert drie parallelle regeltermen om een proces nauwkeurig te sturen: een proportionele actie voor directe reactie, een integrerende actie voor het elimineren van de stationaire afwijking, en een differentiërende actie voor het dempen van doorschot (overshoot).
Video-uitleg
Wiskundig Model
Discrete numerieke benadering:
I[n] = I[n-1] + Ki × e[n] × Δt                              (Voorwaartse Euler)
D[n] = (Kd × N × (e[n] - e[n-1]) + D[n-1]) / (1 + N × Δt)  (Achterwaartse Euler filter)
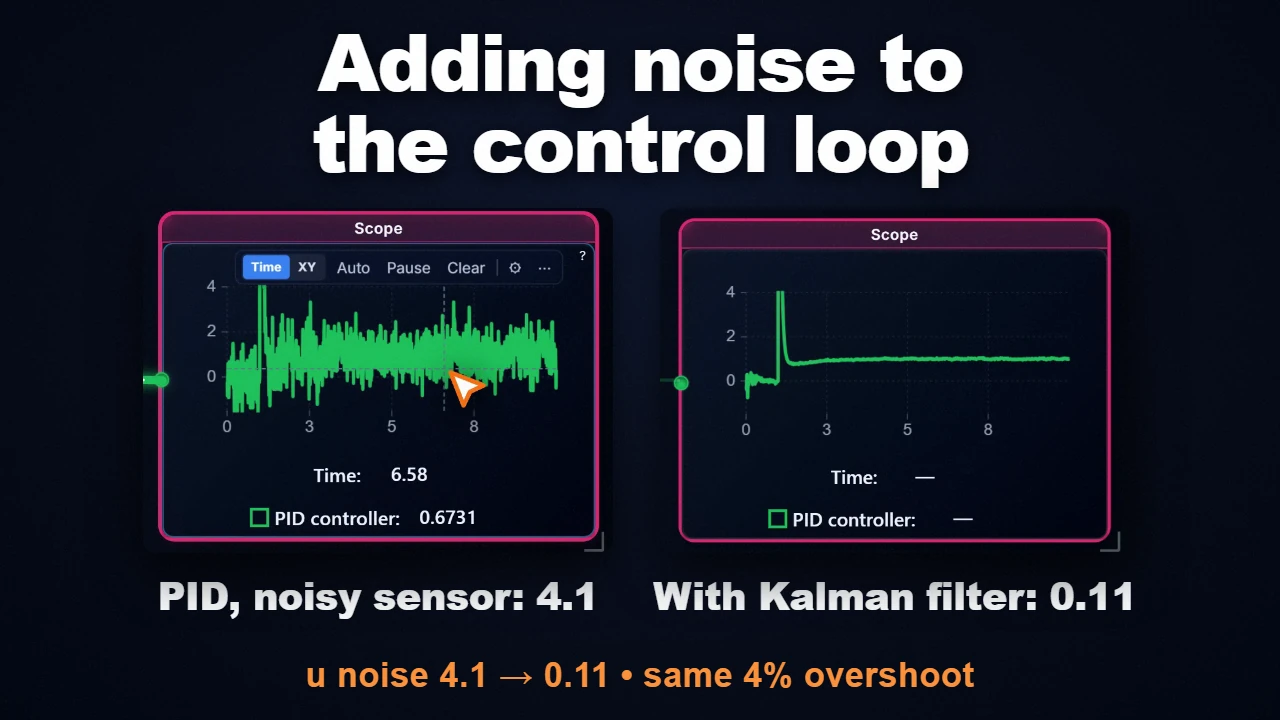
De overdrachtsfunctie van het afgeleide-filter is Kd × N × s / (s + N), waarbij de filtercoëfficiënt is. Dit laagdoorlaatfilter voorkomt dat meetruis buitensporig versterkt wordt. Een hogere betekent minder filtering ( geeft een pure afgeleide). Gangbare waarden liggen tussen .
Ingangen & Uitgangen
| Direction | ID | Label | Type | Status |
|---|---|---|---|---|
| → In | error |
Error | number | Required |
| → In | reset |
Reset | number | Optional |
| ← Out | out |
Output | number | Output |
| ← Out | p |
P | number | Output |
| ← Out | i |
I | number | Output |
| ← Out | d |
D | number | Output |
Parameters
| Parameters | Label | Type | Standaard | Beschrijving |
|---|---|---|---|---|
kp |
Proportional Gain (Kp) | number | 1 |
Controls immediate response to error |
ki |
Integral Gain (Ki) | number | 0.1 |
Eliminates steady-state error over time |
kd |
Derivative Gain (Kd) | number | 0.1 |
Dampens oscillations by responding to error rate of change |
n |
Filter Coefficient (N) | number | 100 |
Derivative filter cutoff frequency. Higher = less filtering |
form |
PID Form | select | parallel |
Parallel: u = Kp·e + Ki·∫e + Kd·de/dt. Series: u = Kp·(1 + 1/(Ti·s) + Td·s)·e |
min |
Saturation Min | number | -1000000000000000 |
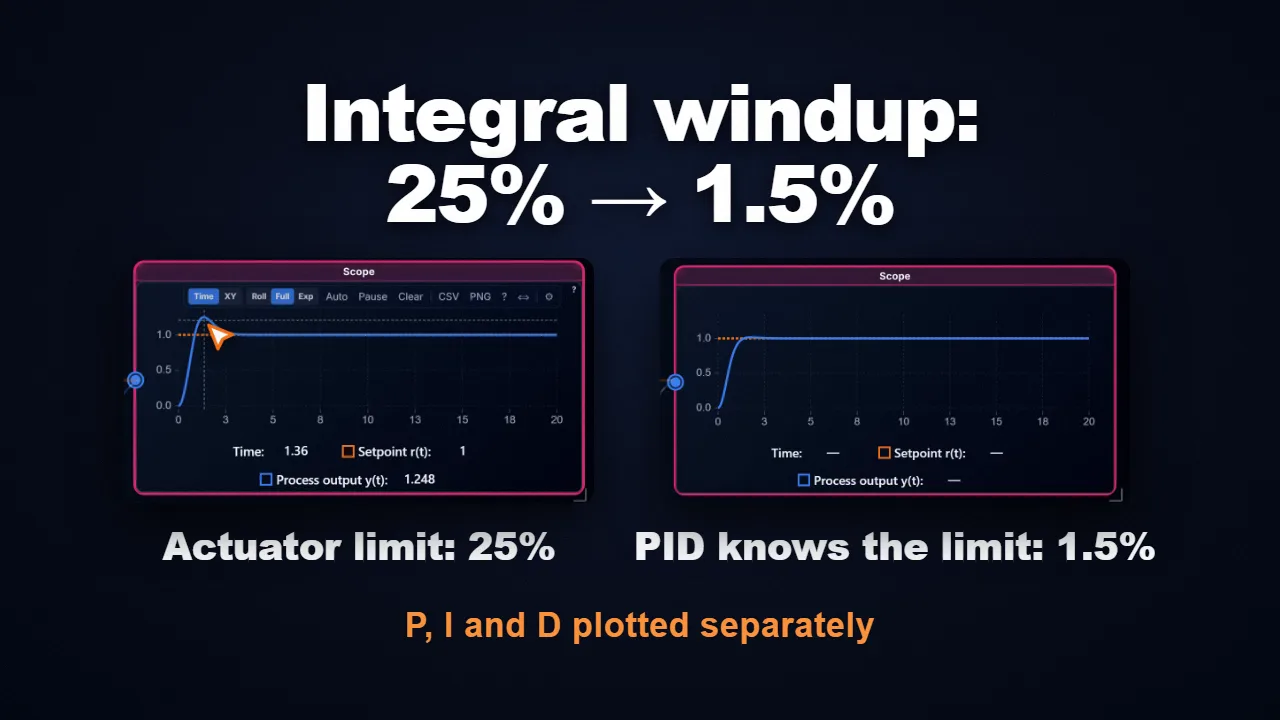
Lower output limit for anti-windup protection |
max |
Saturation Max | number | 1000000000000000 |
Upper output limit for anti-windup protection |
showComponents |
Show P/I/D Outputs | boolean | false |
Expose individual Proportional, Integral, and Derivative term outputs |
Gebruiksvoorbeelden
Temperatuurregeling van een Oven
Setpoint (200°C) → [+]
                     \
Gemeten Temp → [-] → Fout → PIDController (Kp: 2, Ki: 0.05, Kd: 1) → Verwarmingselement
Positieregeling van een Servomotor
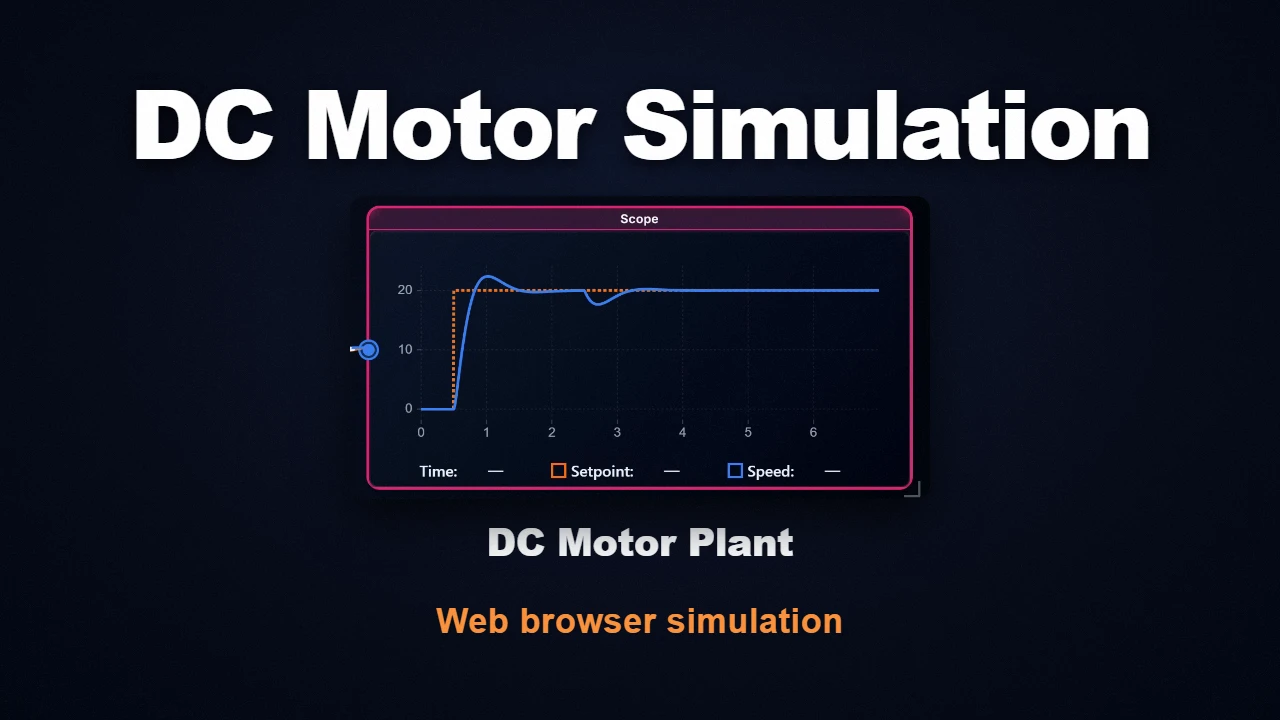
Een stapsignaal als doelpositie vereist om te voorkomen dat de servomotor doorschiet en oscilleert rond de eindpositie.
Opmerkingen & Best Practices
- Industriestandaard: Meer dan 90% van alle industriële regelkringen zijn gebaseerd op het PID-principe.
- Afstemmen (Tuning): Gebruik de Auto-Tune-knop in het eigenschappenpaneel om te laten berekenen binnen jouw overshootgrens en veiligheidsmarge, of begin met alleen en voeg daarna en toe.
- Bemonsteringstijd: Zorg dat de simulatie-stapgrootte minstens sneller is dan de reactietijd van het geregelde proces.
Veelgestelde Vragen van Ingenieurs (FAQ)
Q: Hoe werkt PID anti-windup clamping en wanneer gebruik je back-calculation?
Clamping (voorwaardelijke integratie) pauzeert de integrator zodra de actuatoruitgang verzadigt ÉN de regelfout hetzelfde teken heeft als de verzadigingslimiet. Dit voorkomt dat de integrator opbouwt met fouten die fysiek niet kunnen worden gecorrigeerd. Back-calculation ontlaadt de integrator continu via een terugkoppelversterking evenredig met het verschil tussen de gevraagde en verzadigde uitgang (). Clamping is ideaal voor harde fysieke grenzen (zoals kleppen en PWM) om overshoot bij setpointwijzigingen te elimineren.
Q: Wat is de afgeleide filtercoëfficiënt N in het PID-blok?
Een ideale afgeleide actie heeft oneindige versterking bij hoge frequenties, wat meetruis versterkt en actuatoren overbelast. BlockWerk implementeert daarom een gefilterde afgeleide: . De parameter (meestal tussen 8 en 20) plaatst een laagdoorlaatpool op frequentie rad/s, waardoor de D-actie effectief blijft op procesfrequenties maar hoogfrequente ruis dempt.
Gerelateerde Componenten
- Integrator: Los integrerend element
- Derivative: Los differentiërend element
- TransferFunction: Modellering van het te regelen dynamische systeem (plant)
- Saturation: Extern begrenzingsblok