PID Controller
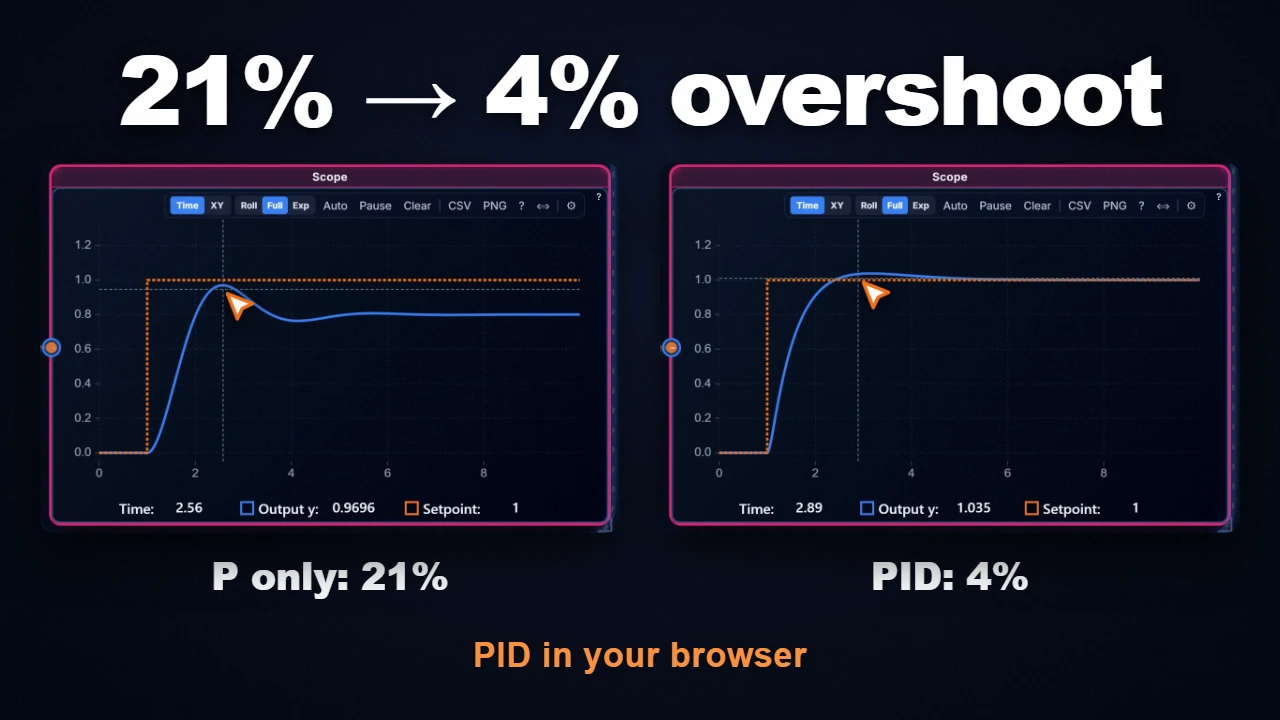
ContinuousLe bloc PIDController implémente un régulateur Proportionnel-Intégral-Dérivé standard pour les systèmes d'asservissement en boucle fermée (commande par rétroaction). Il combine trois termes de commande en parallèle pour réguler précisément un procédé : une action proportionnelle pour une réponse immédiate, une action intégrale pour éliminer l'erreur en régime permanent, et une action dérivée pour amortir les dépassements.
Tutoriel vidéo
Modèle Mathématique
Approximation numérique discrète :
I[n] = I[n-1] + Ki × e[n] × Δt                              (Euler explicite)
D[n] = (Kd × N × (e[n] - e[n-1]) + D[n-1]) / (1 + N × Δt)  (Filtre Euler implicite)
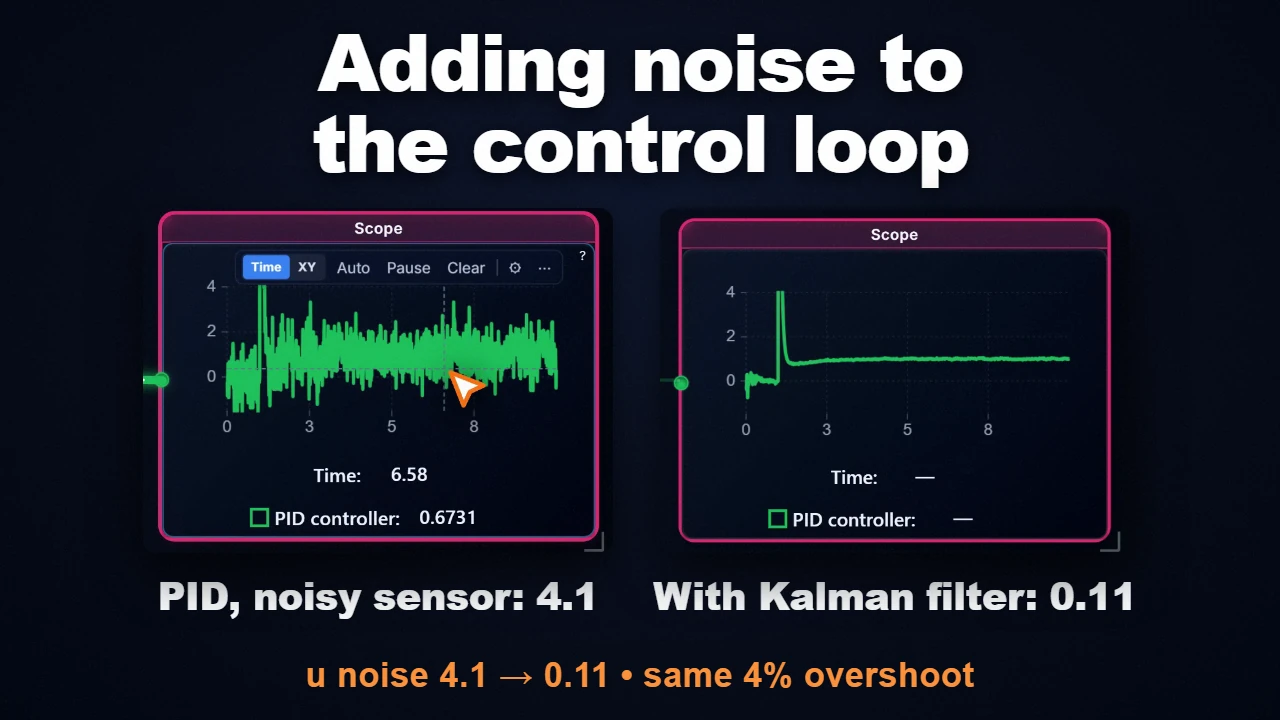
La fonction de transfert du filtre de la dérivée est Kd × N × s / (s + N), où est le coefficient de filtrage. Ce filtre passe-bas évite d'amplifier excessivement le bruit de mesure. Une valeur de plus élevée réduit le filtrage ( correspond à une dérivation pure). Les valeurs courantes se situent entre .
Entrées & Sorties
| Direction | ID | Label | Type | Status |
|---|---|---|---|---|
| → In | error |
Error | number | Required |
| → In | reset |
Reset | number | Optional |
| ← Out | out |
Output | number | Output |
| ← Out | p |
P | number | Output |
| ← Out | i |
I | number | Output |
| ← Out | d |
D | number | Output |
Paramètres
| Paramètres | Label | Type | Défaut | Description |
|---|---|---|---|---|
kp |
Proportional Gain (Kp) | number | 1 |
Controls immediate response to error |
ki |
Integral Gain (Ki) | number | 0.1 |
Eliminates steady-state error over time |
kd |
Derivative Gain (Kd) | number | 0.1 |
Dampens oscillations by responding to error rate of change |
n |
Filter Coefficient (N) | number | 100 |
Derivative filter cutoff frequency. Higher = less filtering |
form |
PID Form | select | parallel |
Parallel: u = Kp·e + Ki·∫e + Kd·de/dt. Series: u = Kp·(1 + 1/(Ti·s) + Td·s)·e |
min |
Saturation Min | number | -1000000000000000 |
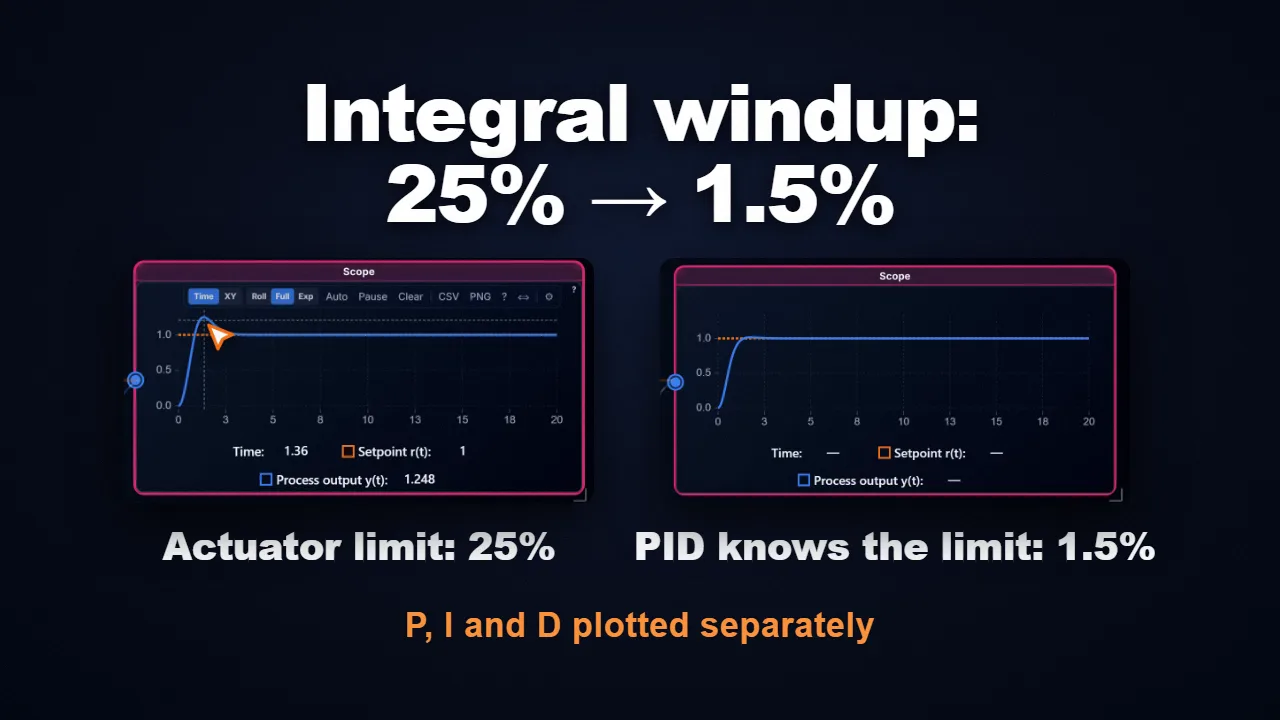
Lower output limit for anti-windup protection |
max |
Saturation Max | number | 1000000000000000 |
Upper output limit for anti-windup protection |
showComponents |
Show P/I/D Outputs | boolean | false |
Expose individual Proportional, Integral, and Derivative term outputs |
Exemples d'Utilisation
Régulation de Température d'un Four
Consigne (200°C) → [+]
                     \
Temp Mesurée  → [-] → Erreur → PIDController (Kp: 2, Ki: 0.05, Kd: 1) → Élément chauffant
Asservissement en Position d'un Servomoteur
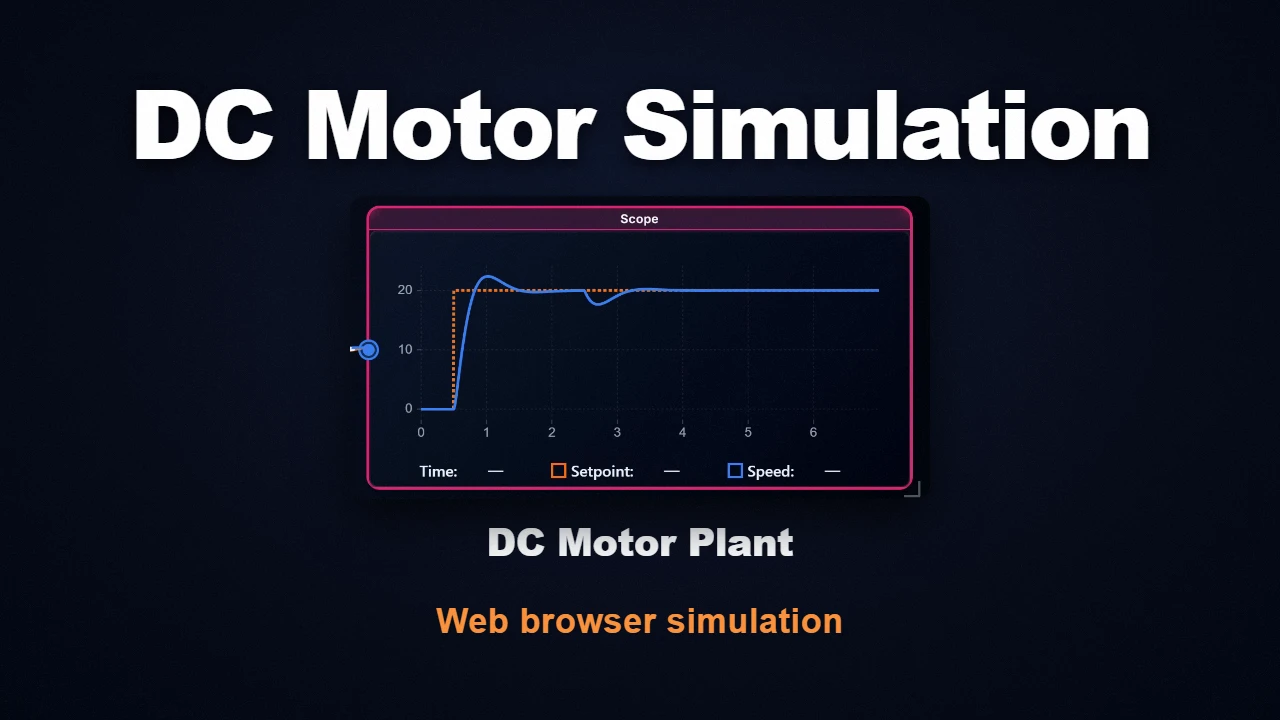
Un échelon de position de consigne requiert afin d'éviter que le servomoteur ne dépasse sa position cible et n'oscille autour de celle-ci.
Remarques & Bonnes Pratiques
- Standard Industriel : La grande majorité des boucles d'asservissement industrielles reposent sur le régulateur PID.
- Réglage (Tuning) : Utilisez le bouton Auto-Tune du panneau de propriétés pour calculer dans votre limite de dépassement et votre marge de sécurité, ou commencez par seul puis ajoutez et .
- Pas de Simulation : Tous les gains fonctionnent de manière cohérente indépendamment du pas de temps de calcul , géré en interne.
Questions Fréquemment Posées (FAQ)
Q: How does PID anti-windup clamping work and when should I use back-calculation?
Clamping (conditional integration) halts integration whenever the actuator output saturates AND the control error has the same sign as the saturated output. This prevents the integrator state from accumulating error that cannot be physically actuated. Back-calculation continuously discharges the integrator state via a feedback gain proportional to the difference between demanded and saturated control output (). Clamping is ideal for hard physical limits (valves, PWM duty cycle) to eliminate severe overshoot upon setpoint recovery.
Q: What is the derivative filter coefficient N in the PID block?
An ideal derivative term has infinite high-frequency gain, amplifying sensor noise and causing actuator chatter. BlockWerk implements a real, band-limited derivative filter: . The parameter (typically chosen between 8 and 20) places a low-pass roll-off pole at frequency rad/s, providing derivative phase lead at control frequencies while attenuating high-frequency noise.
Composants Associés
- Integrator : Bloc intégrateur indépendant
- Derivative : Bloc dérivateur indépendant
- TransferFunction : Modélisation de la fonction de transfert du procédé
- Saturation : Bloc de limitation externe