PID Controller
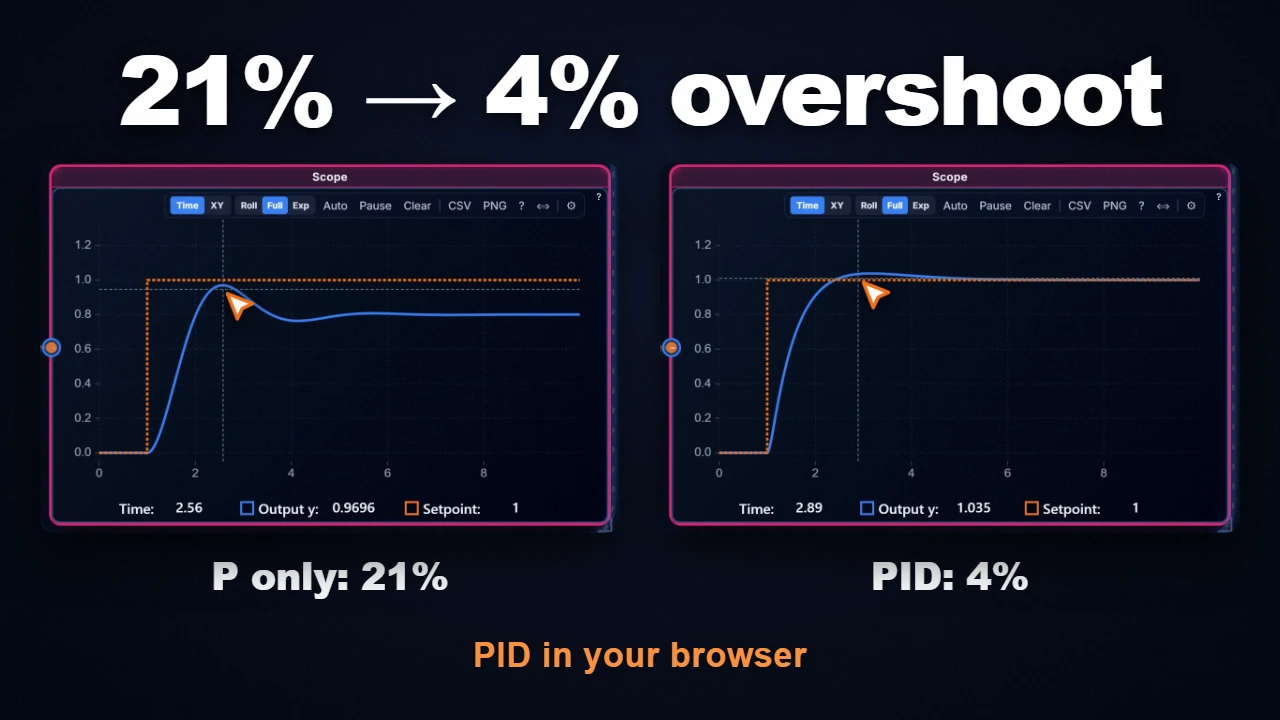
ContinuousDer PIDController-Block implementiert einen Standard-Proportional-Integral-Differential-Regler für geschlossene Regelkreise (Feedback-Regelung). Er kombiniert drei parallele Regelglieder zur präzisen Prozessführung: einen proportionalen Anteil für die unmittelbare Reaktion, einen integralen Anteil zur Beseitigung der bleibenden Regelabweichung und einen differenzierenden Anteil zur Dämpfung von Überschwingern.
Video-Tutorial
Mathematisches Modell
Diskrete numerische Approximation:
I[n] = I[n-1] + Ki × e[n] × Δt                              (Vorwärts-Euler)
D[n] = (Kd × N × (e[n] - e[n-1]) + D[n-1]) / (1 + N × Δt)  (Rückwärts-Euler-Filter)
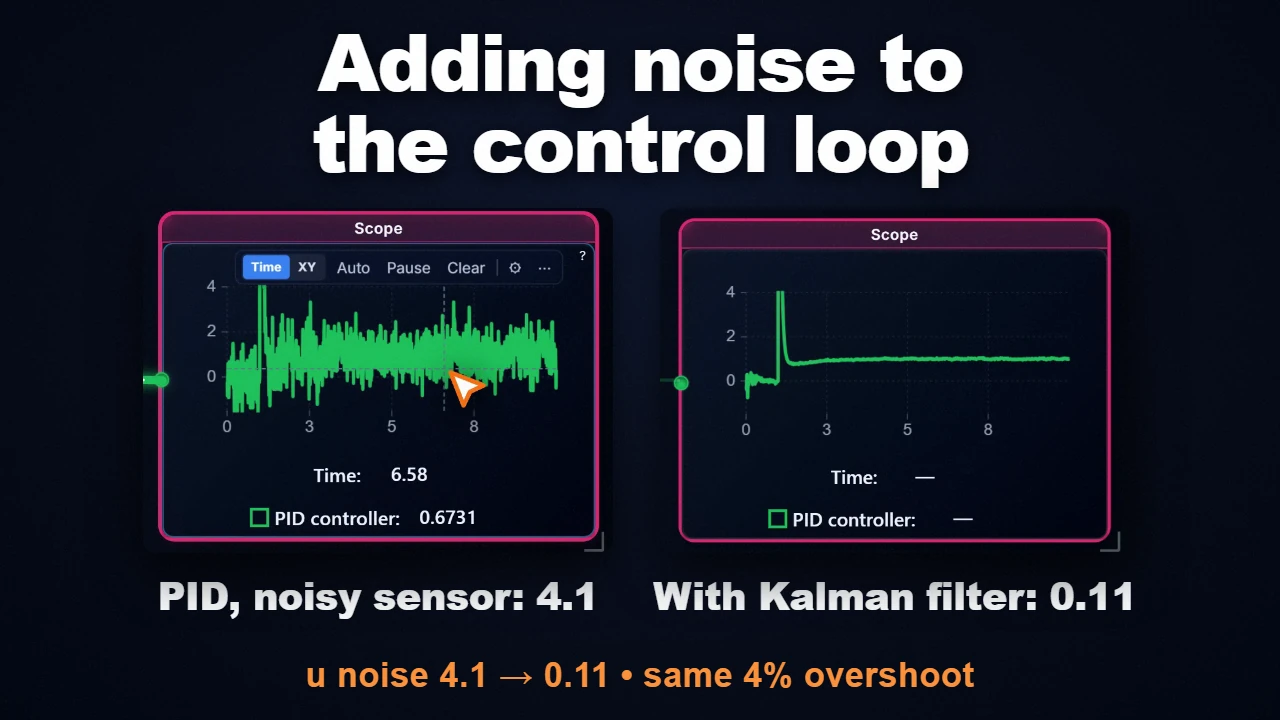
Die Übertragungsfunktion des Differenzierfilters lautet Kd × N × s / (s + N), wobei der Filterkoeffizient ist. Dieser Tiefpassfilter verhindert eine übermäßige Verstärkung von Messrauschen. Ein größeres bewirkt eine geringere Filterung ( entspricht einer idealen Differenzierung). Typische Werte liegen im Bereich .
Ein- & Ausgänge
| Direction | ID | Label | Typ | Status |
|---|---|---|---|---|
| → In | error |
Error | number | Required |
| → In | reset |
Reset | number | Optional |
| ← Out | out |
Output | number | Output |
| ← Out | p |
P | number | Output |
| ← Out | i |
I | number | Output |
| ← Out | d |
D | number | Output |
Parameter
| Parameter | Label | Typ | Standardwert | Beschreibung |
|---|---|---|---|---|
kp |
Proportional Gain (Kp) | number | 1 |
Controls immediate response to error |
ki |
Integral Gain (Ki) | number | 0.1 |
Eliminates steady-state error over time |
kd |
Derivative Gain (Kd) | number | 0.1 |
Dampens oscillations by responding to error rate of change |
n |
Filter Coefficient (N) | number | 100 |
Derivative filter cutoff frequency. Higher = less filtering |
form |
PID Form | select | parallel |
Parallel: u = Kp·e + Ki·∫e + Kd·de/dt. Series: u = Kp·(1 + 1/(Ti·s) + Td·s)·e |
min |
Saturation Min | number | -1000000000000000 |
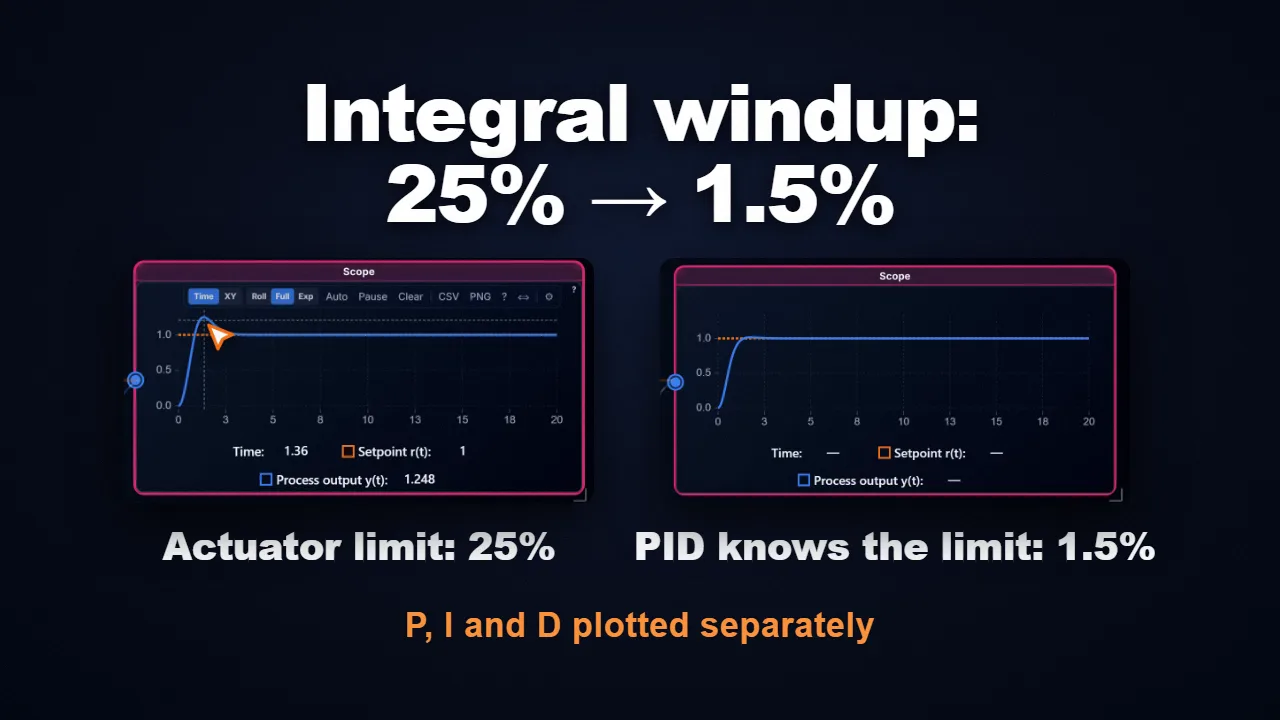
Lower output limit for anti-windup protection |
max |
Saturation Max | number | 1000000000000000 |
Upper output limit for anti-windup protection |
showComponents |
Show P/I/D Outputs | boolean | false |
Expose individual Proportional, Integral, and Derivative term outputs |
Anwendungsbeispiele
Temperaturregelung eines Ofens
Setpoint (200°C) → [+]
                     \
Gemessene Temp → [-] → Fehler → PIDController (Kp: 2, Ki: 0.05, Kd: 1) → Heizelement
Positionsregelung eines Servomotors
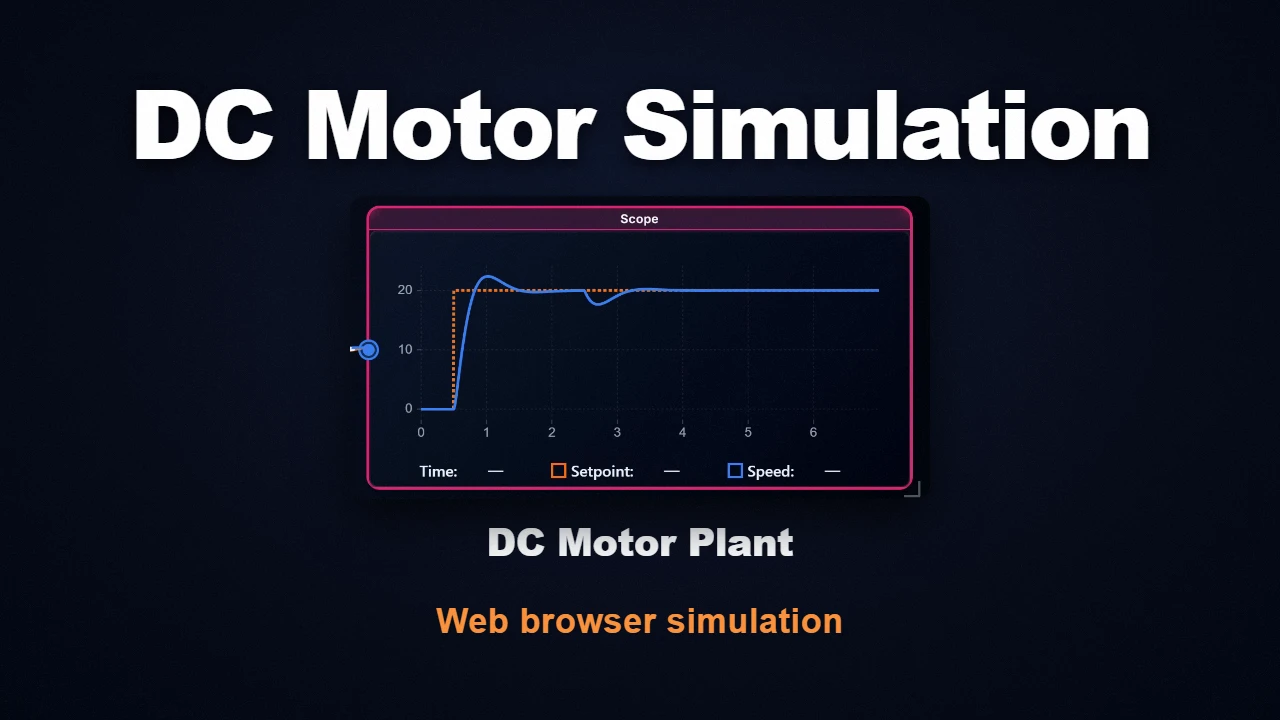
Ein Sprungsignal als Zielposition erfordert , um zu verhindern, dass der Servomotor über die Zielposition hinausschießt und um den Endwert pendelt.
Hinweise & Best Practices
- Industriestandard: Die überwiegende Mehrheit industrieller Regelkreise basiert auf dem PID-Prinzip.
- Einstellen (Tuning): Verwenden Sie die Auto-Tune-Schaltfläche im Eigenschaftenfenster, um innerhalb Ihrer Überschwinggrenze und Ihres Sicherheitsabstands berechnen zu lassen, oder beginnen Sie mit reinem P-Anteil und fügen Sie dann I- und D-Glied hinzu.
- Schrittweite: Alle Verstärkungswerte arbeiten unabhängig von der Integrationsschrittweite der Simulation korrekt, da intern berücksichtigt wird.
Häufig gestellte Fragen (FAQ)
Q: Wie funktioniert PID-Anti-Windup-Clamping und wann verwendet man Back-Calculation?
Clamping (bedingte Integration) stoppt die Integration, sobald der Stellgrößenausgang sättigt UND der Regelfehler das gleiche Vorzeichen wie die Sättigungsgrenze hat. Back-Calculation entlädt den Integratorzustand kontinuierlich über eine Rückführverstärkung proportional zur Differenz zwischen geforderter und gesättigter Stellgröße (). Clamping eignet sich hervorragend für harte physikalische Grenzen (Ventile, PWM-Tastverhältnis), um Überschwingen bei Sollwertsprüngen zu verhindern.
Q: Was bedeutet der derivative Filterkoeffizient N im PID-Block?
Ein idealer D-Anteil besitzt eine unendliche Hochfrequenzverstärkung, die Messrauschen drastisch verstärkt. BlockWerk verwendet ein bandbegrenztes D-Glied: . Der Koeffizient (typischerweise zwischen 8 und 20) platziert einen Tiefpass-Pol bei rad/s, der Rauschen im Hochfrequenzbereich wirksam dämpft.
Verwandte Blöcke
- Integrator: Separates Integratorelement
- Derivative: Separates Differenzierglied
- TransferFunction: Modellierung der Regelstrecke
- Saturation: Separater Begrenzungsblock