DC Motor
ContinuousDer DCMotor-Block modelliert einen elektromechanischen Gleichstrommotor als Regelstrecke. Er bildet das dynamische Zusammenspiel zwischen dem elektrischen Ankerkreis (Widerstand , Induktivität und Gegen-EMK ) und dem mechanischen Rotorgleichgewicht (Trägheit , viskose Reibung und Lastmoment ) ab. Für didaktische wie industrielle Simulationen bietet der Block eine Modellauswahl mit drei Stufen:
- 1. Ordnung (nur Mechanik): Vernachlässigt die Induktivität (); der Ankerstrom wird algebraisch berechnet, die Drehzahl konvergiert exponentiell.
- 2. Ordnung (Drehzahl & Strom) [Standard]: Volle elektromechanische Kopplung mit elektrischer und mechanischer Zeitkonstante.
- 3. Ordnung (Position, Drehzahl & Strom): Erweitert das Modell um die integrierte Rotorposition () für Servopositionierung und Bewegungsregelung.
Der Block hat eigene Ausgänge für die Winkelgeschwindigkeit (), den Ankerstrom (), das elektromagnetische Drehmoment () und die Winkelposition () und ist gegen Division durch null bei entarteten Parametern geschützt.
Video-Tutorial
Mathematisches Modell
Der permanenterregte Gleichstrommotor folgt der Maschenregel für den Ankerkreis und der Rotationsdynamik nach Newton-Euler für die Rotorwelle:
Elektrischer Ankerkreis
Die Gegen-EMK ist proportional zur Winkelgeschwindigkeit der Welle:
Nach der Stromableitung umgestellt:
Mechanisches Rotorgleichgewicht
Das elektromagnetische Motormoment ist proportional zum Ankerstrom:
Nach der Winkelbeschleunigung umgestellt:
Dynamik der Rotorposition
Analytische stationäre Lösung
Im stationären Zustand (, ) erreicht der Motor exakt diese Werte:
In SI-Einheiten sind Drehmomentkonstante und Gegen-EMK-Konstante zahlenmäßig gleich (). Bei oder dynamicsMode = firstOrder verschwindet die elektrische Zeitkonstante (), und das System geht stetig in die exakte exponentielle mechanische Antwort über.
Ein- & Ausgänge
| Direction | ID | Label | Typ | Status |
|---|---|---|---|---|
| → In | voltage |
Voltage (Va) | number | Optional |
| → In | loadTorque |
Load Torque (TL) | number | Optional |
| → In | p |
+ | number | Optional |
| → In | n |
- | number | Optional |
| → In | flange_a |
Shaft | number | Optional |
| → In | flange_b |
Case | number | Optional |
| → In | H |
H | number | Optional |
| ← Out | speed |
Speed (ω) | number | Output |
| ← Out | current |
Current (ia) | number | Output |
| ← Out | torque |
Torque (Te) | number | Output |
| ← Out | position |
Position (θ) | number | Output |
Parameter
| Parameter | Label | Typ | Standardwert | Beschreibung |
|---|---|---|---|---|
preset |
Motor Preset | select | custom |
Select a pre-calibrated physical motor model or configure custom parameters |
dynamicsMode |
Model Dynamics | select | secondOrder |
Select dynamical model order and complexity |
resistance |
Resistance (R) | number | 1 |
Armature winding resistance [Ω] |
inductance |
Inductance (L) | number | 0.5 |
Armature winding inductance [H] |
torqueConstant |
Torque Constant (Kt) | number | 0.1 |
Motor torque constant [N·m/A] |
backEmfConstant |
Back-EMF Constant (Ke) | number | 0.1 |
Back-EMF constant [V/(rad/s)] |
inertia |
Rotor Inertia (J) | number | 0.02 |
Rotor moment of inertia [kg·m²] |
damping |
Viscous Friction (b) | number | 0.05 |
Viscous damping coefficient [N·m·s/rad] |
brushDrop |
Brush Voltage Drop (Vbrush) | number | 0 |
Total contact voltage drop across carbon brushes [V]. Sets effective voltage to 0 when |Va| <= Vbrush. |
currentLimit |
Current Limit (Imax) | number | 0 |
Armature peak current limit [A]. Clamps armature current to ±Imax. 0 = unlimited. |
coulombFriction |
Coulomb Friction / Stiction (Tc) | number | 0 |
Breakaway Coulomb friction torque opposing motion [N·m]. Prevents rotation until net torque exceeds Tc. |
initialSpeed |
Initial Speed (ω0) | number | 0 |
Initial angular velocity at t=0 [rad/s] |
initialCurrent |
Initial Current (ia0) | number | 0 |
Initial armature current at t=0 [A] |
initialPosition |
Initial Position (θ0) | number | 0 |
Initial rotor position at t=0 [rad] |
coggingTorque |
Cogging Torque (Tcog) | number | 0 |
Peak reluctance cogging torque amplitude due to stator slotting [N·m]. 0 = neglected. |
coggingSlots |
Cogging Slots / Poles | number | 12 |
Number of cogging torque periods per mechanical revolution. |
Anwendungsbeispiele
Beispiel 1: Drehzahlsprungantwort und Lastausregelung
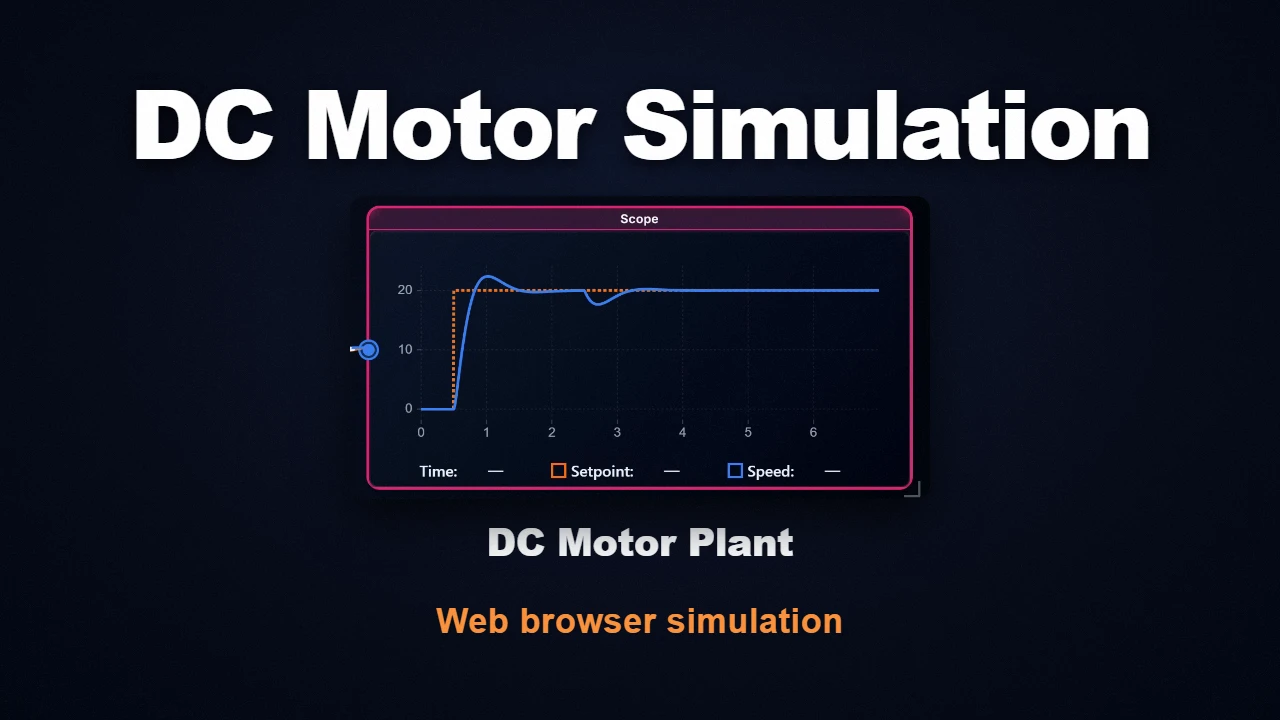
Ein 12-V-Gleichstrommotor wird ohne Last aus dem Stillstand beschleunigt; bei greift sprunghaft ein Lastmoment von an. Mit den Standardparametern () beschleunigt der ungeregelte Motor gleichmäßig auf () bei einem Ankerstrom von . Mit dem Lastmoment sinkt die Drehzahl auf , der Strom steigt auf .
Beispiel 2: PID-Positionsregelung im geschlossenen Kreis
Der DCMotor-Block im Modus thirdOrder wird mit einem PIDController zur Winkelregelung verbunden. Der Ausgang position () wird von einem Rechteck-Sollwert () subtrahiert und dem Regler zugeführt. Mit positioniert der Motor schnell und aperiodisch innerhalb von , ohne Überschwingen.
Hinweise & Best Practices
- Numerische Stabilität & Schrittweite: Die Standardparameter ergeben gut konditionierte Zeitkonstanten (, ) und sind mit der Standardschrittweite und Runge-Kutta 4. Ordnung stabil.
- Algebraischer Rückfall auf 1. Ordnung: Bei entfällt die Division durch ; der Block berechnet direkt den Gleichgewichtsstrom und vermeidet so Steifigkeitsprobleme expliziter Löser.
- Flexible Ports: Der Eingang
loadTorqueist ohne Verbindung null, so dass Drehzahlversuche mit nur einem Eingang möglich sind.
Häufig gestellte Fragen (FAQ)
Q: Why does my DC Motor simulation oscillate or become unstable with very small inductance L?
When the electrical time constant is significantly smaller than the simulation step size (), the differential equation for armature current becomes numerically stiff. If you wish to neglect inductance without changing the simulation step size, select 1st Order in the dynamicsMode dropdown or set . The block will automatically switch to an exact algebraic calculation of armature current , guaranteeing numerical stability.
Verwandte Blöcke
- PIDController/docs.md" class="bw-link">PIDController
- SecondOrderSystem/docs.md" class="bw-link">SecondOrderSystem
- StateSpace/docs.md" class="bw-link">StateSpace
- TransferFunction/docs.md" class="bw-link">TransferFunction