DC Motor
ContinuousLe bloc DCMotor modélise un moteur électromécanique à courant continu (CC). Il représente l’interaction dynamique entre le circuit électrique d’induit (résistance , inductance et force contre-électromotrice ) et l’équilibre mécanique du rotor (inertie , frottement visqueux et couple de charge ). Pour la simulation pédagogique comme industrielle, le bloc propose un sélecteur de modèle à trois niveaux :
- 1er ordre (mécanique seule) : néglige l’inductance () ; le courant d’induit est calculé algébriquement et la vitesse converge de façon exponentielle.
- 2e ordre (vitesse et courant) [standard] : couplage électromécanique complet avec constantes de temps électrique et mécanique.
- 3e ordre (position, vitesse et courant) : ajoute l’intégration de la position angulaire du rotor () pour le positionnement et la commande de mouvement.
Le bloc fournit des sorties dédiées pour la vitesse angulaire (), le courant d’induit (), le couple électromagnétique () et la position angulaire (), avec une protection contre la division par zéro pour les paramètres dégénérés.
Tutoriel vidéo
Modèle Mathématique
Le moteur CC à aimants permanents obéit à la loi des mailles de Kirchhoff pour l’induit et à la dynamique de rotation de Newton-Euler pour l’arbre :
Circuit électrique d’induit
La force contre-électromotrice est proportionnelle à la vitesse angulaire de l’arbre :
En isolant la dérivée du courant :
Équilibre mécanique du rotor
Le couple électromagnétique est proportionnel au courant d’induit :
En isolant l’accélération angulaire :
Dynamique de la position du rotor
Solution analytique en régime permanent
En régime permanent (, ), le moteur atteint exactement :
En unités SI, la constante de couple et la constante de f.c.é.m. sont numériquement égales (). Lorsque ou que dynamicsMode vaut firstOrder, la constante de temps électrique disparaît () et le système rejoint sans à-coup la réponse mécanique exponentielle exacte.
Entrées & Sorties
| Direction | ID | Label | Type | Status |
|---|---|---|---|---|
| → In | voltage |
Voltage (Va) | number | Optional |
| → In | loadTorque |
Load Torque (TL) | number | Optional |
| → In | p |
+ | number | Optional |
| → In | n |
- | number | Optional |
| → In | flange_a |
Shaft | number | Optional |
| → In | flange_b |
Case | number | Optional |
| → In | H |
H | number | Optional |
| ← Out | speed |
Speed (ω) | number | Output |
| ← Out | current |
Current (ia) | number | Output |
| ← Out | torque |
Torque (Te) | number | Output |
| ← Out | position |
Position (θ) | number | Output |
Paramètres
| Paramètres | Label | Type | Défaut | Description |
|---|---|---|---|---|
preset |
Motor Preset | select | custom |
Select a pre-calibrated physical motor model or configure custom parameters |
dynamicsMode |
Model Dynamics | select | secondOrder |
Select dynamical model order and complexity |
resistance |
Resistance (R) | number | 1 |
Armature winding resistance [Ω] |
inductance |
Inductance (L) | number | 0.5 |
Armature winding inductance [H] |
torqueConstant |
Torque Constant (Kt) | number | 0.1 |
Motor torque constant [N·m/A] |
backEmfConstant |
Back-EMF Constant (Ke) | number | 0.1 |
Back-EMF constant [V/(rad/s)] |
inertia |
Rotor Inertia (J) | number | 0.02 |
Rotor moment of inertia [kg·m²] |
damping |
Viscous Friction (b) | number | 0.05 |
Viscous damping coefficient [N·m·s/rad] |
brushDrop |
Brush Voltage Drop (Vbrush) | number | 0 |
Total contact voltage drop across carbon brushes [V]. Sets effective voltage to 0 when |Va| <= Vbrush. |
currentLimit |
Current Limit (Imax) | number | 0 |
Armature peak current limit [A]. Clamps armature current to ±Imax. 0 = unlimited. |
coulombFriction |
Coulomb Friction / Stiction (Tc) | number | 0 |
Breakaway Coulomb friction torque opposing motion [N·m]. Prevents rotation until net torque exceeds Tc. |
initialSpeed |
Initial Speed (ω0) | number | 0 |
Initial angular velocity at t=0 [rad/s] |
initialCurrent |
Initial Current (ia0) | number | 0 |
Initial armature current at t=0 [A] |
initialPosition |
Initial Position (θ0) | number | 0 |
Initial rotor position at t=0 [rad] |
coggingTorque |
Cogging Torque (Tcog) | number | 0 |
Peak reluctance cogging torque amplitude due to stator slotting [N·m]. 0 = neglected. |
coggingSlots |
Cogging Slots / Poles | number | 12 |
Number of cogging torque periods per mechanical revolution. |
Exemples d'Utilisation
Exemple 1 : réponse indicielle en vitesse et rejet de charge
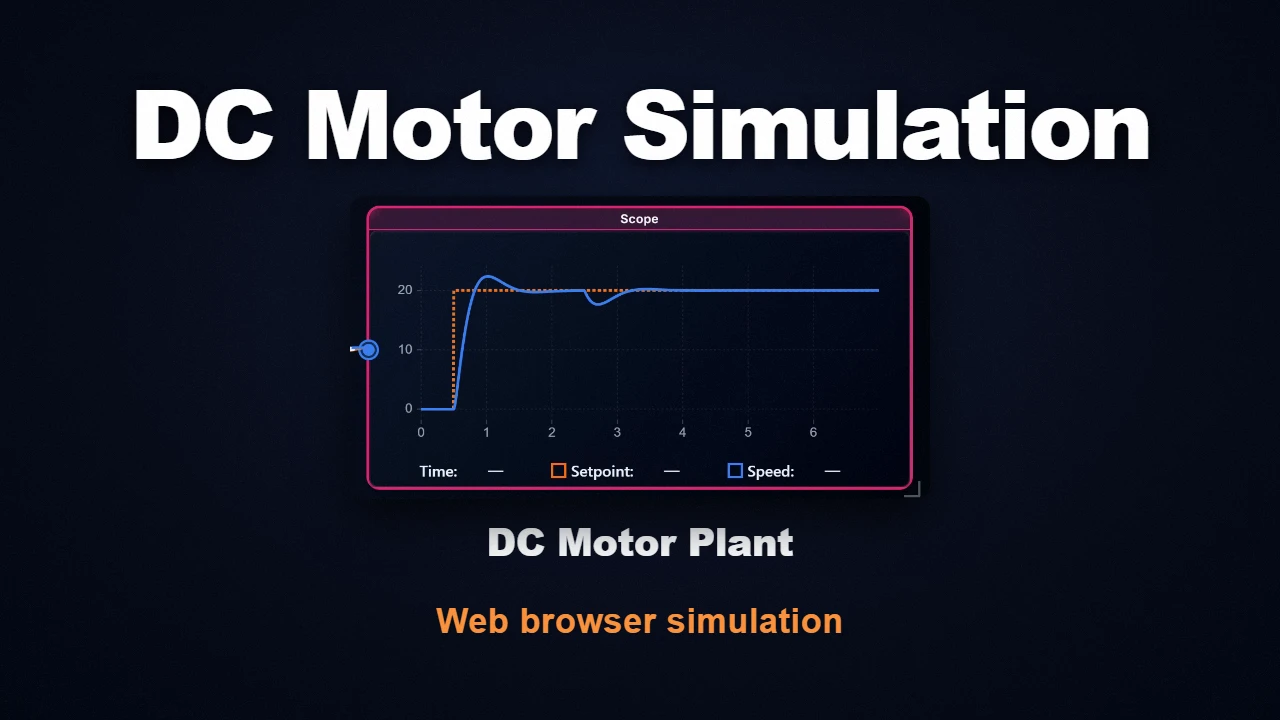
Un moteur CC de 12 V est accéléré depuis l’arrêt à vide, puis un couple de charge de est appliqué brusquement à . Avec les paramètres par défaut (), le moteur en boucle ouverte atteint () avec un courant de . Une fois la charge appliquée, la vitesse tombe à et le courant monte à .
Exemple 2 : asservissement de position par PID
Le bloc DCMotor en mode thirdOrder est relié à un PIDController pour régler la position angulaire. La sortie position () est soustraite d’une consigne carrée () puis envoyée au régulateur. Avec , le positionnement est rapide et critique-amorti en , sans dépassement.
Remarques & Bonnes Pratiques
- Stabilité numérique et pas de temps : les paramètres par défaut donnent des constantes de temps bien conditionnées (, ), stables avec le pas par défaut et Runge-Kutta d’ordre 4.
- Repli algébrique au 1er ordre : avec , la division par est évitée et le courant d’équilibre est calculé directement, ce qui évite les problèmes de raideur des solveurs explicites.
- Ports flexibles : l’entrée
loadTorquevaut zéro si elle n’est pas connectée, pour des essais de vitesse à une seule entrée.
Questions Fréquemment Posées (FAQ)
Q: Why does my DC Motor simulation oscillate or become unstable with very small inductance L?
When the electrical time constant is significantly smaller than the simulation step size (), the differential equation for armature current becomes numerically stiff. If you wish to neglect inductance without changing the simulation step size, select 1st Order in the dynamicsMode dropdown or set . The block will automatically switch to an exact algebraic calculation of armature current , guaranteeing numerical stability.
Composants Associés
- PIDController/docs.md" class="bw-link">PIDController
- SecondOrderSystem/docs.md" class="bw-link">SecondOrderSystem
- StateSpace/docs.md" class="bw-link">StateSpace
- TransferFunction/docs.md" class="bw-link">TransferFunction