DC Motor
ContinuousEl bloque DCMotor modela un motor electromecánico de corriente continua (CC). Recoge la interacción dinámica entre el circuito eléctrico de armadura (resistencia , inductancia y fuerza contraelectromotriz ) y el equilibrio mecánico del rotor (inercia , fricción viscosa y par de carga ). Para simulación didáctica e industrial, el bloque ofrece un selector de modelo con tres niveles:
- 1.er orden (solo mecánica): desprecia la inductancia (); la corriente de armadura se calcula algebraicamente y la velocidad converge de forma exponencial.
- 2.º orden (velocidad y corriente) [estándar]: acoplamiento electromecánico completo con constantes de tiempo eléctrica y mecánica.
- 3.er orden (posición, velocidad y corriente): añade la integración de la posición angular del rotor () para posicionamiento servo y control de movimiento.
El bloque tiene salidas propias para la velocidad angular (), la corriente de armadura (), el par electromagnético () y la posición angular (), con protección frente a divisiones por cero en parámetros degenerados.
Vídeo tutorial
Modelo Matemático
El motor CC de imanes permanentes sigue la ley de mallas de Kirchhoff para la armadura y la dinámica rotacional de Newton-Euler para el eje:
Circuito eléctrico de armadura
La fuerza contraelectromotriz es proporcional a la velocidad angular del eje:
Despejando la derivada de la corriente:
Equilibrio mecánico del rotor
El par electromagnético es proporcional a la corriente de armadura:
Despejando la aceleración angular:
Dinámica de la posición del rotor
Solución analítica en régimen permanente
En régimen permanente (, ), el motor alcanza exactamente:
En unidades SI, la constante de par y la constante de f.c.e.m. son numéricamente iguales (). Con o dynamicsMode = firstOrder, la constante de tiempo eléctrica desaparece () y el sistema pasa sin saltos a la respuesta mecánica exponencial exacta.
Entradas y Salidas
| Direction | ID | Label | Tipo | Status |
|---|---|---|---|---|
| → In | voltage |
Voltage (Va) | number | Optional |
| → In | loadTorque |
Load Torque (TL) | number | Optional |
| → In | p |
+ | number | Optional |
| → In | n |
- | number | Optional |
| → In | flange_a |
Shaft | number | Optional |
| → In | flange_b |
Case | number | Optional |
| → In | H |
H | number | Optional |
| ← Out | speed |
Speed (ω) | number | Output |
| ← Out | current |
Current (ia) | number | Output |
| ← Out | torque |
Torque (Te) | number | Output |
| ← Out | position |
Position (θ) | number | Output |
Parámetros
| Parámetros | Label | Tipo | Por defecto | Descripción |
|---|---|---|---|---|
preset |
Motor Preset | select | custom |
Select a pre-calibrated physical motor model or configure custom parameters |
dynamicsMode |
Model Dynamics | select | secondOrder |
Select dynamical model order and complexity |
resistance |
Resistance (R) | number | 1 |
Armature winding resistance [Ω] |
inductance |
Inductance (L) | number | 0.5 |
Armature winding inductance [H] |
torqueConstant |
Torque Constant (Kt) | number | 0.1 |
Motor torque constant [N·m/A] |
backEmfConstant |
Back-EMF Constant (Ke) | number | 0.1 |
Back-EMF constant [V/(rad/s)] |
inertia |
Rotor Inertia (J) | number | 0.02 |
Rotor moment of inertia [kg·m²] |
damping |
Viscous Friction (b) | number | 0.05 |
Viscous damping coefficient [N·m·s/rad] |
brushDrop |
Brush Voltage Drop (Vbrush) | number | 0 |
Total contact voltage drop across carbon brushes [V]. Sets effective voltage to 0 when |Va| <= Vbrush. |
currentLimit |
Current Limit (Imax) | number | 0 |
Armature peak current limit [A]. Clamps armature current to ±Imax. 0 = unlimited. |
coulombFriction |
Coulomb Friction / Stiction (Tc) | number | 0 |
Breakaway Coulomb friction torque opposing motion [N·m]. Prevents rotation until net torque exceeds Tc. |
initialSpeed |
Initial Speed (ω0) | number | 0 |
Initial angular velocity at t=0 [rad/s] |
initialCurrent |
Initial Current (ia0) | number | 0 |
Initial armature current at t=0 [A] |
initialPosition |
Initial Position (θ0) | number | 0 |
Initial rotor position at t=0 [rad] |
coggingTorque |
Cogging Torque (Tcog) | number | 0 |
Peak reluctance cogging torque amplitude due to stator slotting [N·m]. 0 = neglected. |
coggingSlots |
Cogging Slots / Poles | number | 12 |
Number of cogging torque periods per mechanical revolution. |
Ejemplos de Uso
Ejemplo 1: respuesta al escalón de velocidad y rechazo de carga
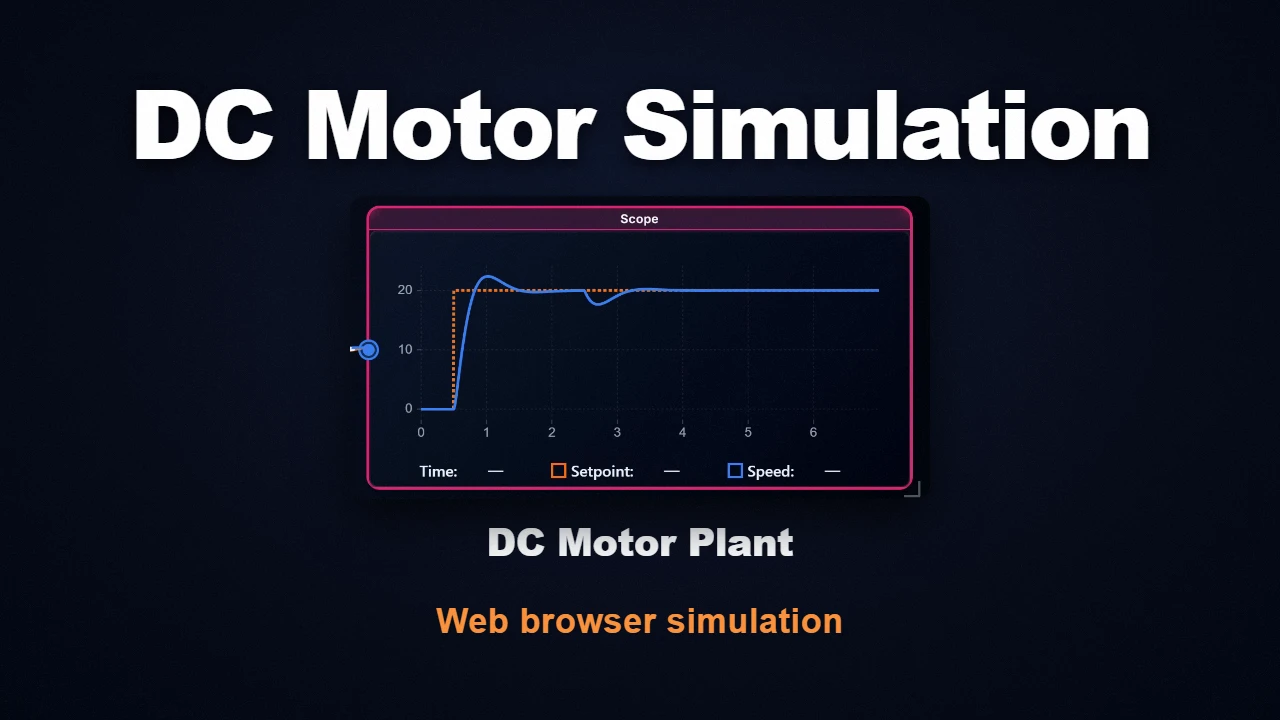
Un motor CC de 12 V acelera desde el reposo sin carga y en se aplica de golpe un par de carga de . Con los parámetros por defecto (), el motor en lazo abierto alcanza () con una corriente de . Al entrar la carga, la velocidad baja a y la corriente sube a .
Ejemplo 2: control PID de posición en lazo cerrado
El bloque DCMotor en modo thirdOrder se conecta a un PIDController para regular la posición angular. La salida position () se resta de una consigna cuadrada () y entra en el controlador. Con el posicionamiento es rápido y críticamente amortiguado en , sin sobreimpulso.
Observaciones y Buenas Prácticas
- Estabilidad numérica y paso de tiempo: los parámetros por defecto dan constantes de tiempo bien condicionadas (, ), estables con el paso por defecto y Runge-Kutta de 4.º orden.
- Recurso algebraico de 1.er orden: con se evita la división por y se calcula directamente la corriente de equilibrio , sin problemas de rigidez en solvers explícitos.
- Puertos flexibles: la entrada
loadTorquevale cero si no está conectada, para ensayos de velocidad con una sola entrada.
Preguntas Frecuentes (FAQ)
Q: Why does my DC Motor simulation oscillate or become unstable with very small inductance L?
When the electrical time constant is significantly smaller than the simulation step size (), the differential equation for armature current becomes numerically stiff. If you wish to neglect inductance without changing the simulation step size, select 1st Order in the dynamicsMode dropdown or set . The block will automatically switch to an exact algebraic calculation of armature current , guaranteeing numerical stability.
Bloques Relacionados
- PIDController/docs.md" class="bw-link">PIDController
- SecondOrderSystem/docs.md" class="bw-link">SecondOrderSystem
- StateSpace/docs.md" class="bw-link">StateSpace
- TransferFunction/docs.md" class="bw-link">TransferFunction